
Roboterzustand im räumlichen Kontext
Eine Oberfläche untersuchen, die Roboterzustand, Sensormessungen und Kamerainformationen auf die Umgebung bezieht. Das könnte das zusammenhängende Verständnis von Gerät und Umfeld unterstützen.
Mögliche Vorteile
- Roboterzustand und Umgebungsbeobachtungen in einer verknüpften Ansicht zusammenführen.
- Wechsel zwischen Zustandsanzeigen und Kamerabildern reduzieren.
- Vor einer Aktion prüfbedürftige Informationen leichter erkennen.
Relevante Herausforderungen
Fernunterstützung und Zusammenarbeit
- Fachleute benötigen Live-Maschinendaten gleichzeitig mit Video oder räumlichem Kontext
Inspektion und Überwachung
- Drohnen-, Roboter-, Kamera- und Sensordaten liegen möglicherweise in getrennten Systemen
So funktioniert der Ansatz
Ausgewählte Zustands- und Sensorströme werden dem Roboter oder Szenenorten zugeordnet. Die Oberfläche würde diese Anzeigen mit Live-Kamera und Navigationskontext koordinieren.
Forschung und Demonstrationen
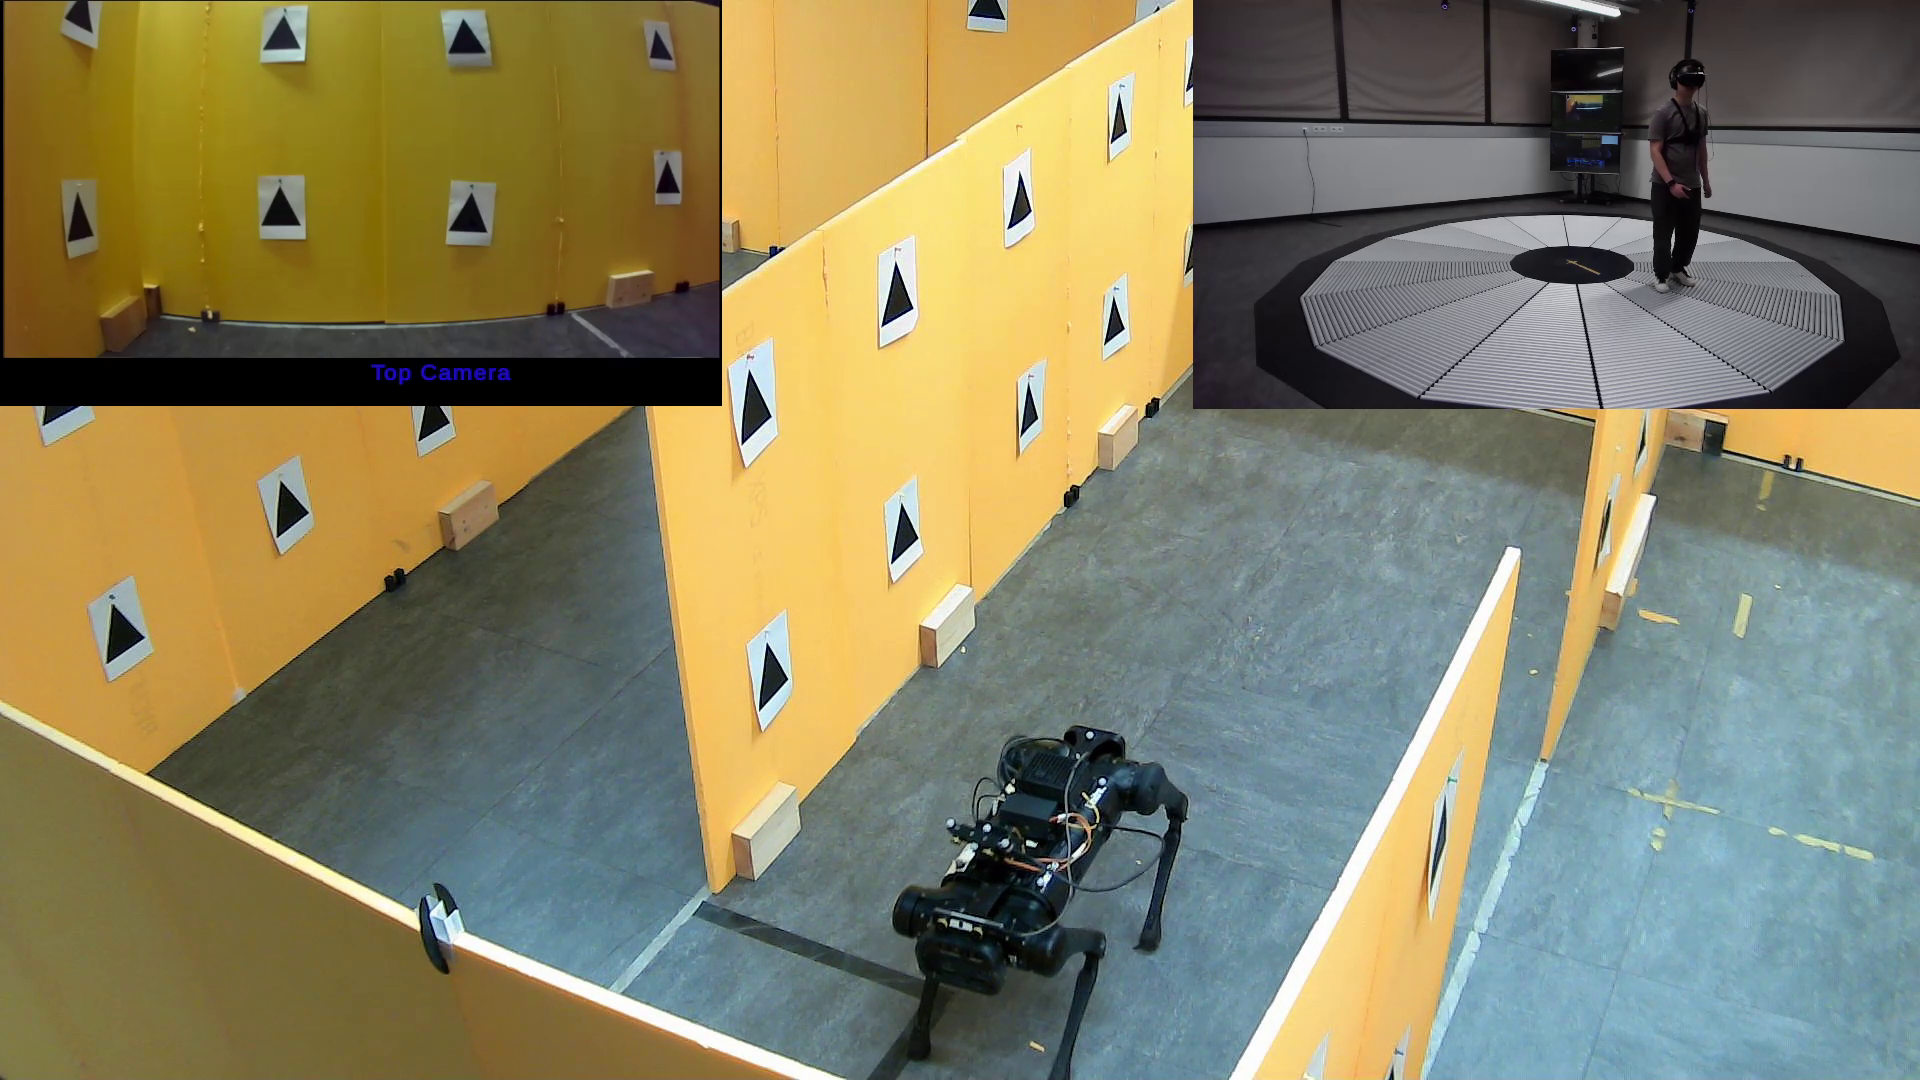
Das Roboter- und Cloud-Framework liefert eine Kommunikationsarchitektur für immersive Fernbedienung. Eine kombinierte Zustands- und Sensoroberfläche würde anwendungsspezifische Integration und Evaluation ergänzen.
Anpassung an Ihren Arbeitsablauf
Ein Projekt würde Zustandsvariablen und Sensoren definieren, Bedeutung und Timing abstimmen und eine quellenübergreifend konsistente Darstellung entwickeln. Die Fusion würde anhand der Zielaufgabe evaluiert.
Was ein Projekt evaluieren könnte
Geprüft werden könnte, ob Bedienpersonen den Zustand korrekt verstehen, Messwerte zuordnen und verzögerte oder widersprüchliche Informationen erkennen.