
Immersive Roboterfernsteuerung
Einen mobilen Roboter über seine Kamerabilder in einer immersiven Oberfläche führen. Der Ansatz verbindet Bewegung, Kamerasteuerung und räumlichen Kontext für entfernte Bedienpersonen.
Mögliche Vorteile
- Ausgewählte Roboteroperationen von einem entfernten Standort aus ermöglichen.
- Bei geeigneten Aufgaben die Notwendigkeit menschlichen Zugangs reduzieren.
- Auf die Inspektion abgestimmte Kamerasichten und Steuerungen bereitstellen.
Relevante Herausforderungen
Fernunterstützung und Zusammenarbeit
- Entfernte Nutzende können nur eingeschränkt mit der physischen Umgebung interagieren oder sie prüfen
Inspektion und Überwachung
- Inspektionen können den Zugang zu gefährlichen oder schwer erreichbaren Umgebungen erfordern
So funktioniert der Ansatz
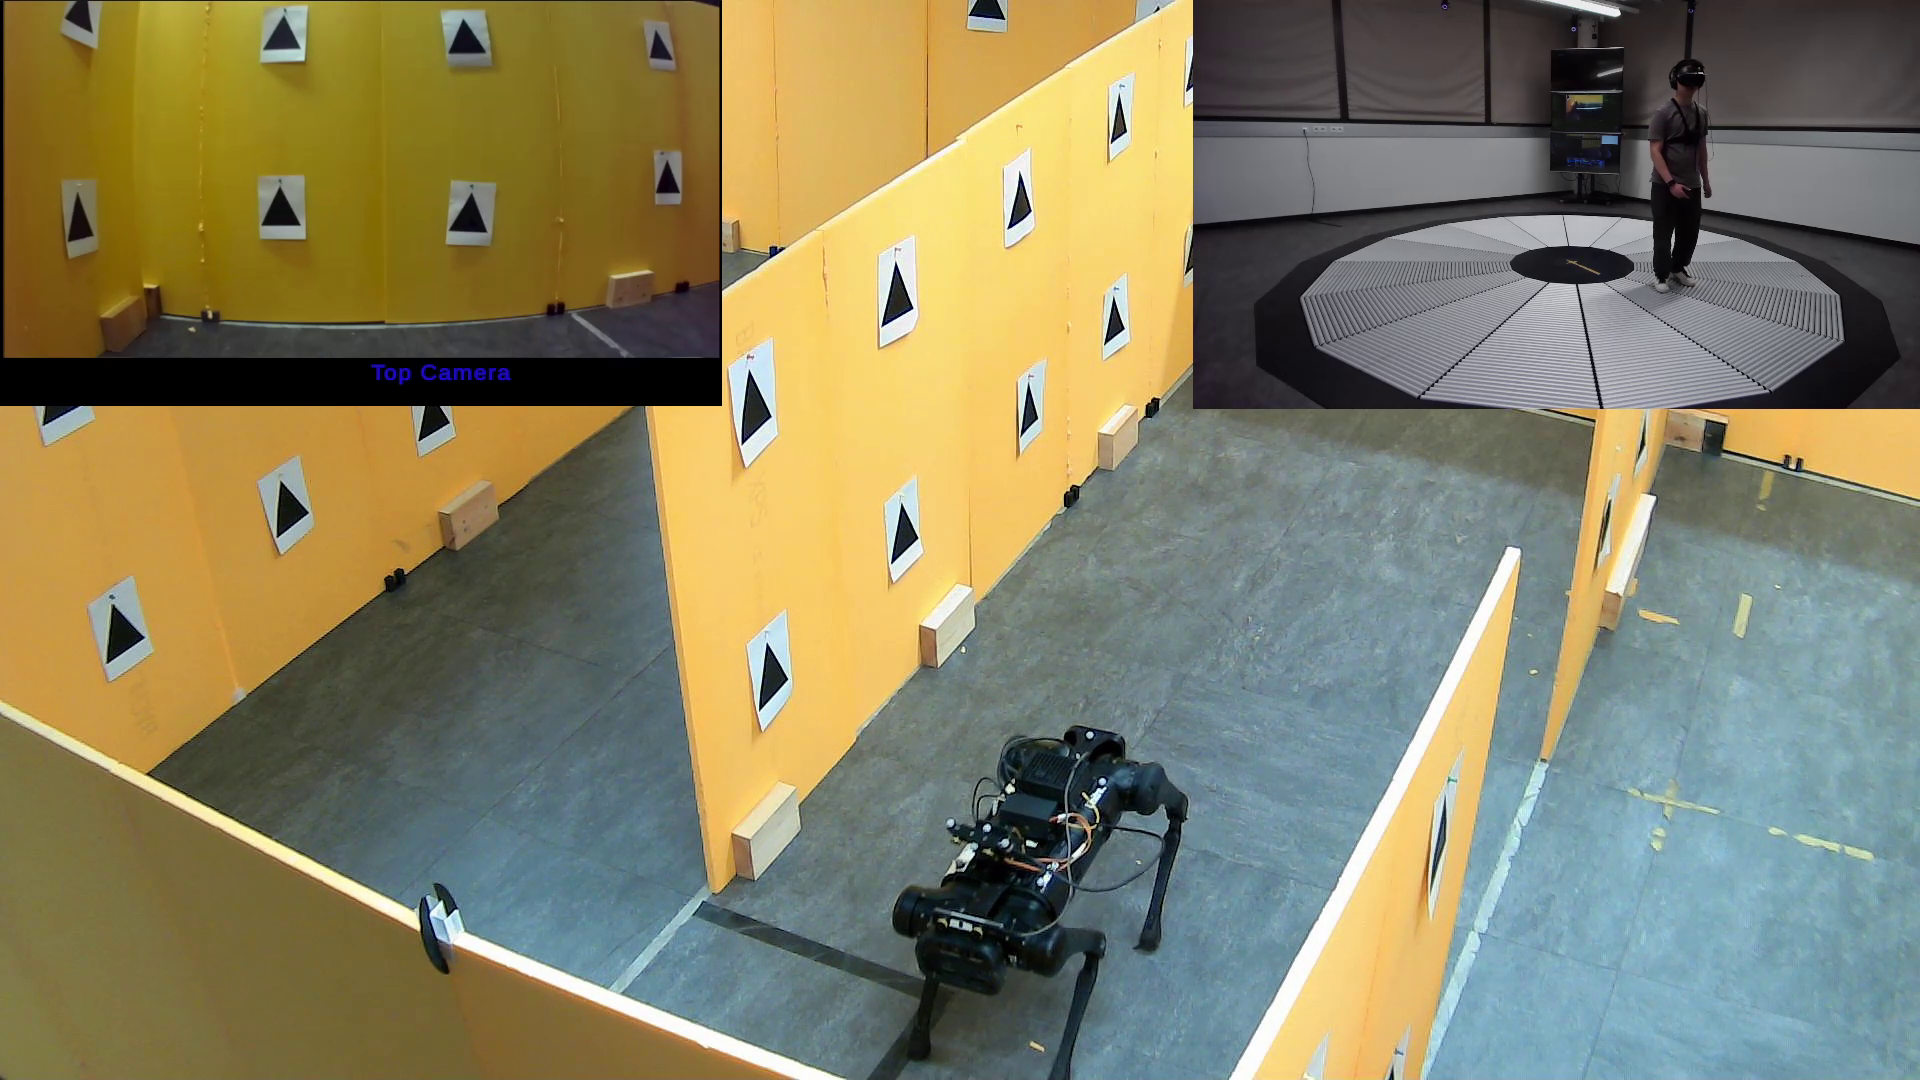
Roboterkameras und Kommunikationsschnittstellen werden an eine VR-Anwendung angebunden. Bewegungs- und Kamerasteuerung richten sich nach Roboter und Aufgabe und erlauben Führung sowie Prüfung der Kamerabilder.
Forschung und Demonstrationen
Der Telepräsenzprüfstand verbindet einen vierbeinigen Roboter mit VR und vergleicht Fortbewegungs- und Kamerasteuerungen. Das Inspektionsframework verknüpft Navigation mit Aufzeichnungen und fachlicher Prüfung.
Anpassung an Ihren Arbeitsablauf
Ein Projekt würde Zielroboter, Kameras, Netzwerk und Standortabläufe integrieren. Steuerungsverhalten, Betriebsanforderungen und Fehlerbehandlung würden mit Zielumgebung und Bedienpersonen evaluiert.
Was ein Projekt evaluieren könnte
Untersucht werden könnten Navigation, Inspektionsleistung, Kommunikationszuverlässigkeit, Reaktionszeiten und Situationsverständnis. Ein Pilot könnte prüfen, welche Aufgabenteile ohne persönliche Anwesenheit ausführbar sind.