
Robotersensorik und Aktionen verbinden
Untersuchen, wie Roboter oder Drohnen Umgebungsinformationen für Entscheidungen und physische Aktionen nutzen. Diese Physical-AI-Forschung verbindet Wahrnehmung, Schlussfolgern und Bewegung für eine definierte Aufgabe.
Mögliche Vorteile
- Auf Aufgaben- und Umgebungsbedingungen reagierende Roboterassistenz untersuchen.
- Sensorik und Aktionen für ein definiertes Betriebsziel verbinden.
- Verständlichkeit und Steuerbarkeit adaptiven Verhaltens untersuchen.
Relevante Herausforderungen
Inspektion und Überwachung
- Große Anlagen erzeugen mehr Inspektionsdaten, als Menschen effizient prüfen können
- Drohnen-, Roboter-, Kamera- und Sensordaten liegen möglicherweise in getrennten Systemen
So funktioniert der Ansatz
Physical AI verbindet Erfassung mit Schlussfolgern und Handeln in der realen Welt. Projekte könnten kontextbezogene Roboterassistenz oder an veränderte Aufgaben und Umgebung angepasstes Verhalten untersuchen. Forschung klärt, wie Menschen Aktionen prüfen, führen oder übersteuern.
Forschung und Demonstrationen
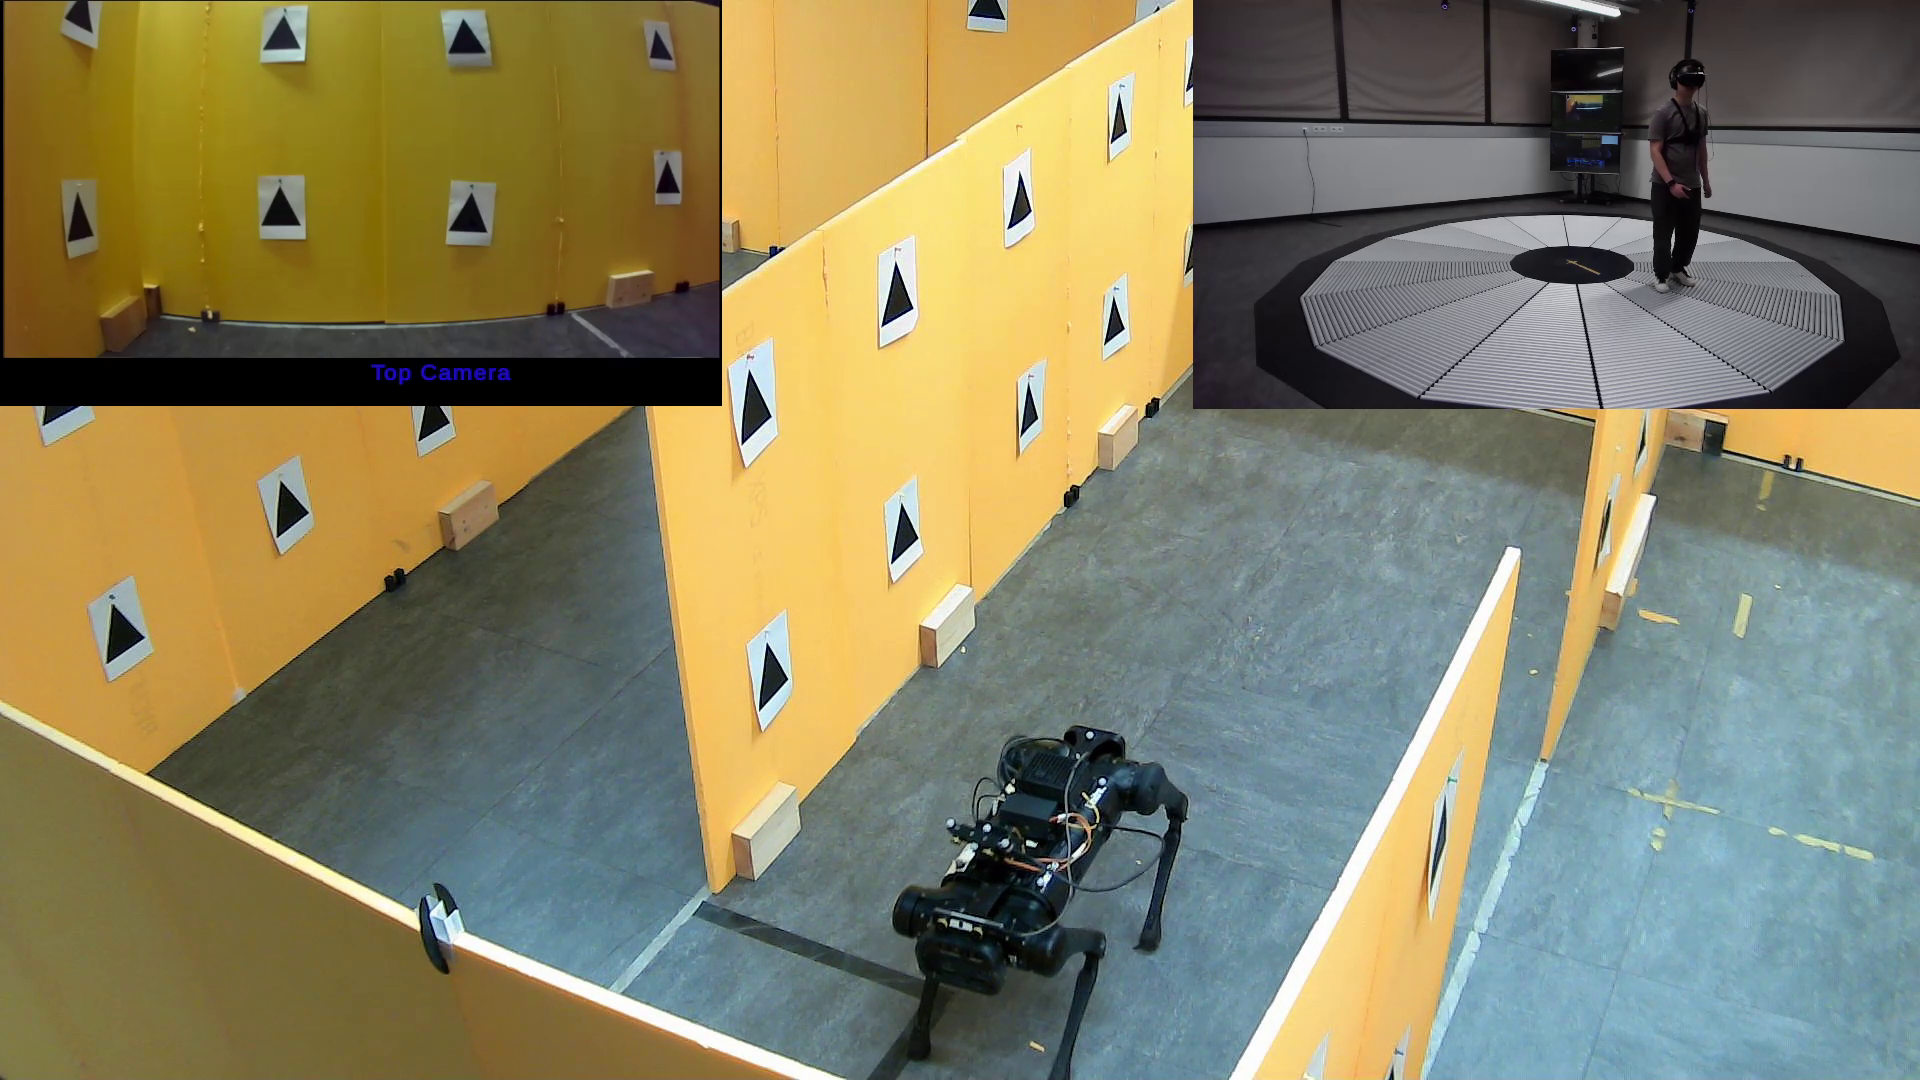
Das Roboter- und Cloud-Framework ermöglicht Kommunikation zwischen Fernoberflächen, Kameras und physischer Bewegung. Integrierte Wahrnehmung, Schlussfolgerung und Aktion würden diese Grundlage auf die Zielaufgabe erweitern.
Anpassung an Ihren Arbeitsablauf
Ein Projekt integriert Roboter oder Drohne, Umweltsensorik und Entscheidungslogik für eine konkrete Aufgabe. Adaptives Verhalten wird unter definierten Bedingungen entwickelt und getestet. Erfolg und Aufsicht werden in repräsentativen Umgebungen evaluiert.
Was ein Projekt evaluieren könnte
Bewertbar wäre, ob das System relevante Bedingungen versteht, geeignete Aktionen auswählt und bei Umweltänderungen verständlich und steuerbar bleibt.